


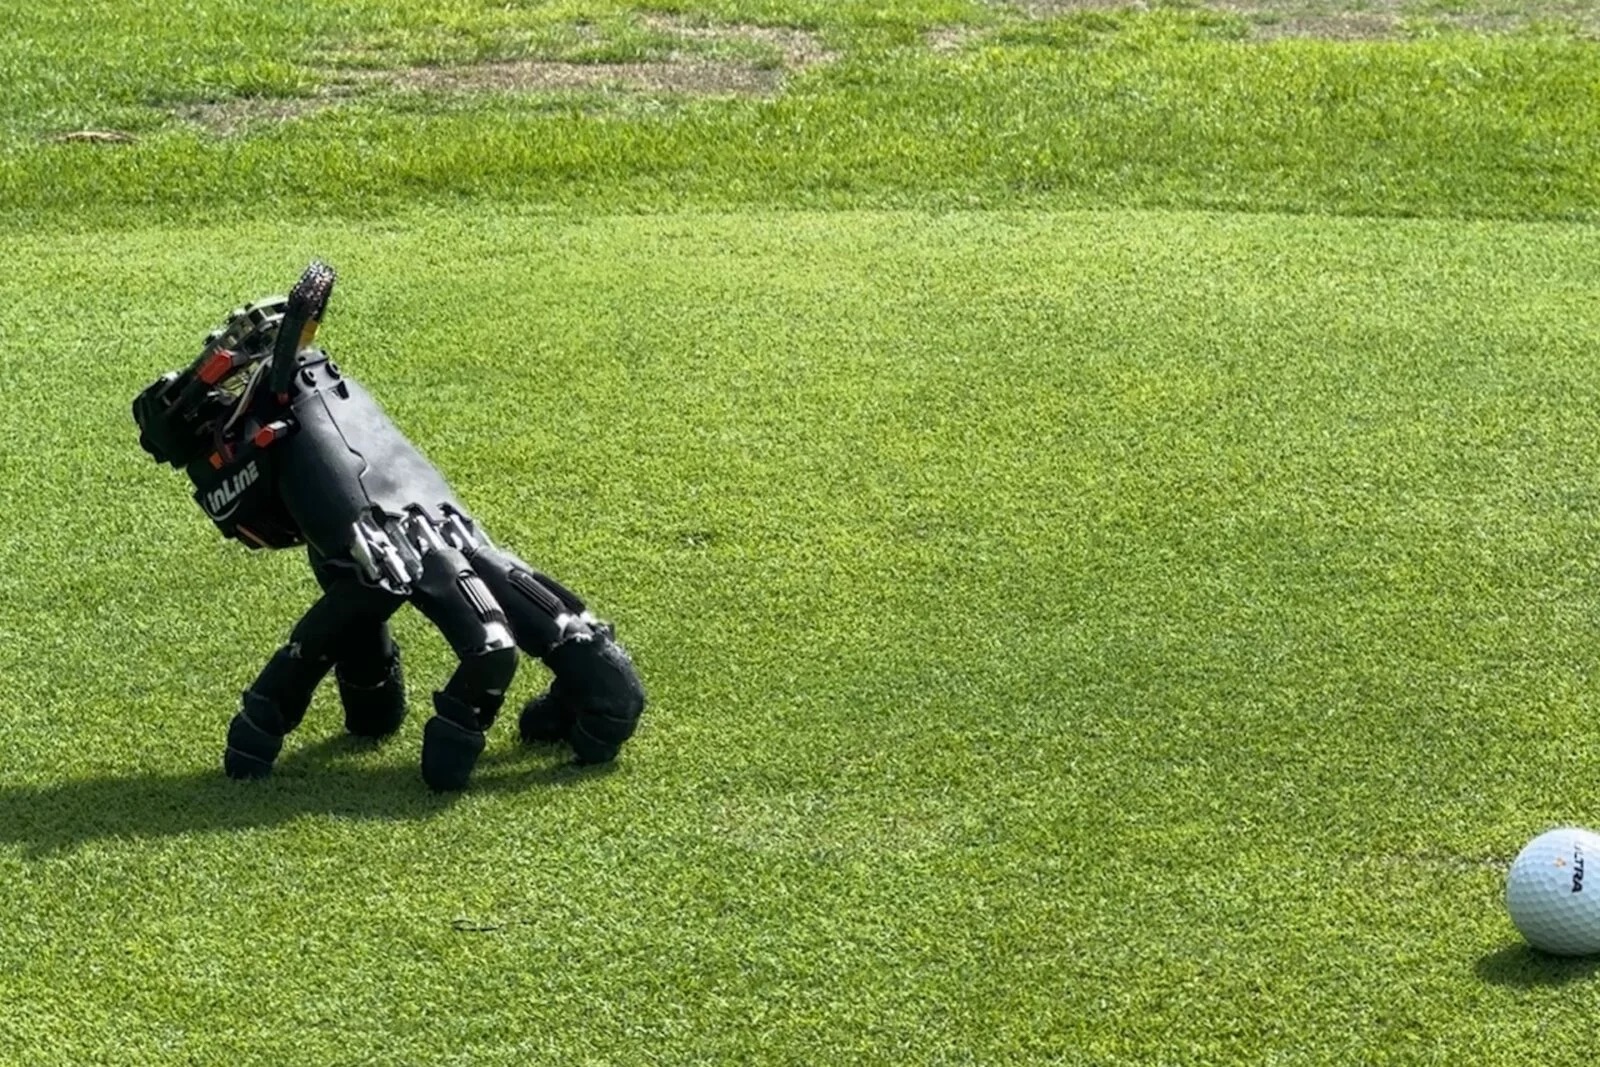
ทีมวิจัยจาก Soft Robotics Lab ของ ETH Zurich พัฒนามือหุ่นยนต์ที่ใช้นิ้วทั้งห้าเดินแทนขา พร้อมใช้นิ้วชุดเดียวกันกดปุ่มและผลักสิ่งของขนาดเล็กได้โดยไม่ต้องอาศัยแขนหรือลำตัวหุ่นยนต์ ต้นแบบนี้ได้แรงบันดาลใจจาก Thing (ธิง) ตัวละครมือที่เคลื่อนไหวได้เองใน The Addams Family โดยทีมวิจัยหวังต่อยอดให้ทำงานในพื้นที่จำกัดซึ่งหุ่นยนต์ขนาดใหญ่เข้าถึงได้ยาก
ในการทดสอบ มือหุ่นยนต์เคลื่อนที่ผ่านพื้นผิวทั้งในร่มและกลางแจ้งรวม 14 ประเภท เช่น ยางมะตอย โลหะ กระเบื้อง หญ้า กรวด และพื้นหินที่ชำรุด นอกจากเดิน คลาน และเปลี่ยนทิศทางได้แล้ว เมื่อล้มลงยังสามารถใช้นิ้วดันตัวเองกลับขึ้นมายืนบนนิ้วทั้งห้าได้อีกครั้ง
ความสามารถในการใช้นิ้วยังครอบคลุมถึงการผลักลูกบาศก์ขนาดเล็กไปยังเป้าหมายและกดคำสั่งบนคีย์บอร์ด ทีมวิจัยสาธิตการเล่นเกมปริศนา Sokoban โดยให้มือหุ่นยนต์กดปุ่มลูกศรควบคุมเกมจนผ่านหนึ่งด่าน แสดงให้เห็นว่านิ้วที่ใช้รับน้ำหนักและเคลื่อนที่สามารถสลับมาทำงานกับสิ่งของรอบตัวได้ด้วย
เบื้องหลังความสามารถเหล่านี้คือการฝึกด้วย Reinforcement Learning ผ่านโปรแกรมจำลองเฉพาะทางที่มีสภาพแวดล้อมหลายแบบทำงานคู่ขนานกัน โจทย์สำคัญคือการรักษาสมดุล เพราะทุกครั้งที่นิ้วหนึ่งยกขึ้นเพื่อก้าวเดินหรือกดปุ่ม นิ้วที่เหลือจะต้องรองรับน้ำหนักของมือทั้งหมดไว้
การควบคุมยังซับซ้อนกว่าหุ่นยนต์ที่ใช้ขา เนื่องจากนิ้วแต่ละนิ้วมีลักษณะต่างกัน และฝ่ามืออยู่ในท่าเอียงขณะตั้งบนพื้น ทีมวิจัยจึงกำหนดตำแหน่งเป้าหมายแยกสำหรับปลายนิ้วแต่ละนิ้ว โดยอิงจากท่าทางตามธรรมชาติของมือ จากนั้นหุ่นยนต์จะเลือกว่าจะวางนิ้วใดลงตรงไหนและเมื่อใดให้เหมาะกับงานที่กำลังทำ
ตัวต้นแบบดัดแปลงจากมือหุ่นยนต์เชิงพาณิชย์ที่มีรูปร่างเลียนแบบมือขวาของมนุษย์ มีห้านิ้วและข้อต่อขับเคลื่อนรวม 20 จุด แบ่งเป็นนิ้วละสี่จุด ทีมวิจัยติดตั้งโมดูลขนาดกะทัดรัดซึ่งรวมแบตเตอรี่ เซนเซอร์ และฮาร์ดแวร์ประมวลผลไว้บนมือ ซึ่งมีน้ำราวหนัก 818 กรัม สามารถทำงานได้ด้วยตัวเอง แม้แยกออกจากส่วนอื่นของหุ่นยนต์
ในบทความวิจัยฉบับก่อนตีพิมพ์ที่เผยแพร่บน arXiv ทีมวิจัยอธิบายว่า มือที่เคลื่อนที่ได้เองอาจช่วยให้หุ่นยนต์ทำงานในบริเวณคับแคบ โดยไม่จำเป็นต้องขยับแขนที่รองรับมือเข้าไปด้วย ตัวอย่างการใช้งานคือให้หุ่นยนต์ขนาดใหญ่วางมือลงบนพื้นรองรับใกล้ช่องเปิดแคบ ๆ แล้วปล่อยให้มือเดินเข้าไปหาปุ่มควบคุมหรือวัตถุ ทำงานที่ต้องการ ก่อนกลับมายังจุดที่หุ่นยนต์ใหญ่รับคืนได้
ทีมวิจัยหวังนำต้นแบบนี้ไปใช้ร่วมกับหุ่นยนต์ขนาดใหญ่สำหรับงานเฉพาะทาง โดยระบุว่าผลงานแสดงให้เห็นถึงความเป็นไปได้ในการเปลี่ยนมือหุ่นยนต์ Humanoid ที่มีจำหน่ายอยู่แล้ว ให้เป็นหุ่นยนต์ที่เคลื่อนที่และจัดการวัตถุได้อย่างครบถ้วนในตัวเอง การเพิ่มความสามารถในการเดินให้มือของหุ่นยนต์ จึงอาจช่วยให้หุ่นยนต์ในอนาคตทำงานได้หลากหลายขึ้น ทั้งในพื้นที่แคบและกับอุปกรณ์ควบคุมที่ออกแบบมาสำหรับมนุษย์
ติดตามข่าวสารอัปเดตเทคโนโลยี เกม และไลฟ์สไตล์เพิ่มเติมได้ที่หน้าแรก techcatchup.net
พร้อมช่องทางโซเชียล Facebook | Instagram | TikTok | YouTube | X

